
Jeu de données · v1.1.0 · 2026
KITTI-C2L : calibration extrinsèque caméra–LiDAR
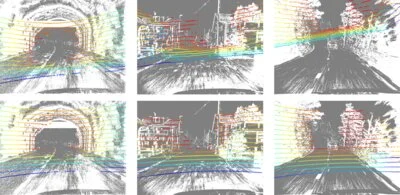
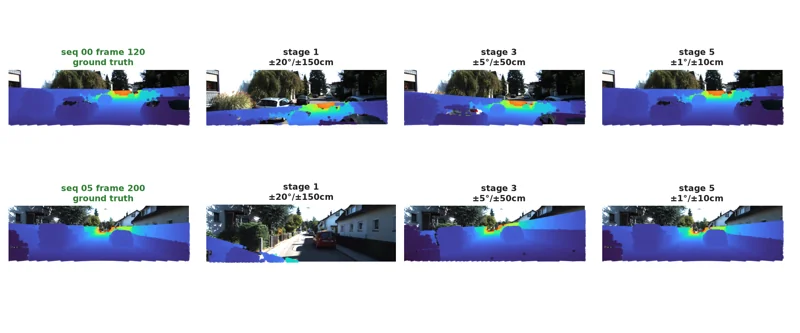
Création et publication d’un jeu de données reproductible dérivé de KITTI : 22 400 paires caméra–LiDAR, cinq niveaux de décalibration synthétique et des fenêtres temporelles à erreur constante. Inclut des outils de chargement publics, des protocoles d’évaluation documentés et des résultats UniCal sur trois graines aléatoires.